Domain suvp.de kaufen?
Wir ziehen mit dem Projekt
suvp.de um.
Sind Sie am Kauf der Domain
suvp.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain suvp.de kaufen?
Wie funktioniert Allrad Antrieb?
Wie funktioniert Allrad Antrieb? **
Welcher Antrieb ermöglicht bessere Rundenzeiten: Allrad oder Heckantrieb?
Es gibt keine eindeutige Antwort auf diese Frage, da sowohl Allrad- als auch Heckantrieb ihre Vor- und Nachteile haben. Allradantrieb bietet eine bessere Traktion und ermöglicht eine schnellere Beschleunigung aus Kurven heraus, während Heckantrieb eine bessere Gewichtsverteilung und eine präzisere Lenkung bieten kann. Letztendlich hängt es von verschiedenen Faktoren wie dem Fahrzeugtyp, der Streckenbeschaffenheit und den Fahrbedingungen ab, welcher Antrieb bessere Rundenzeiten ermöglicht. **

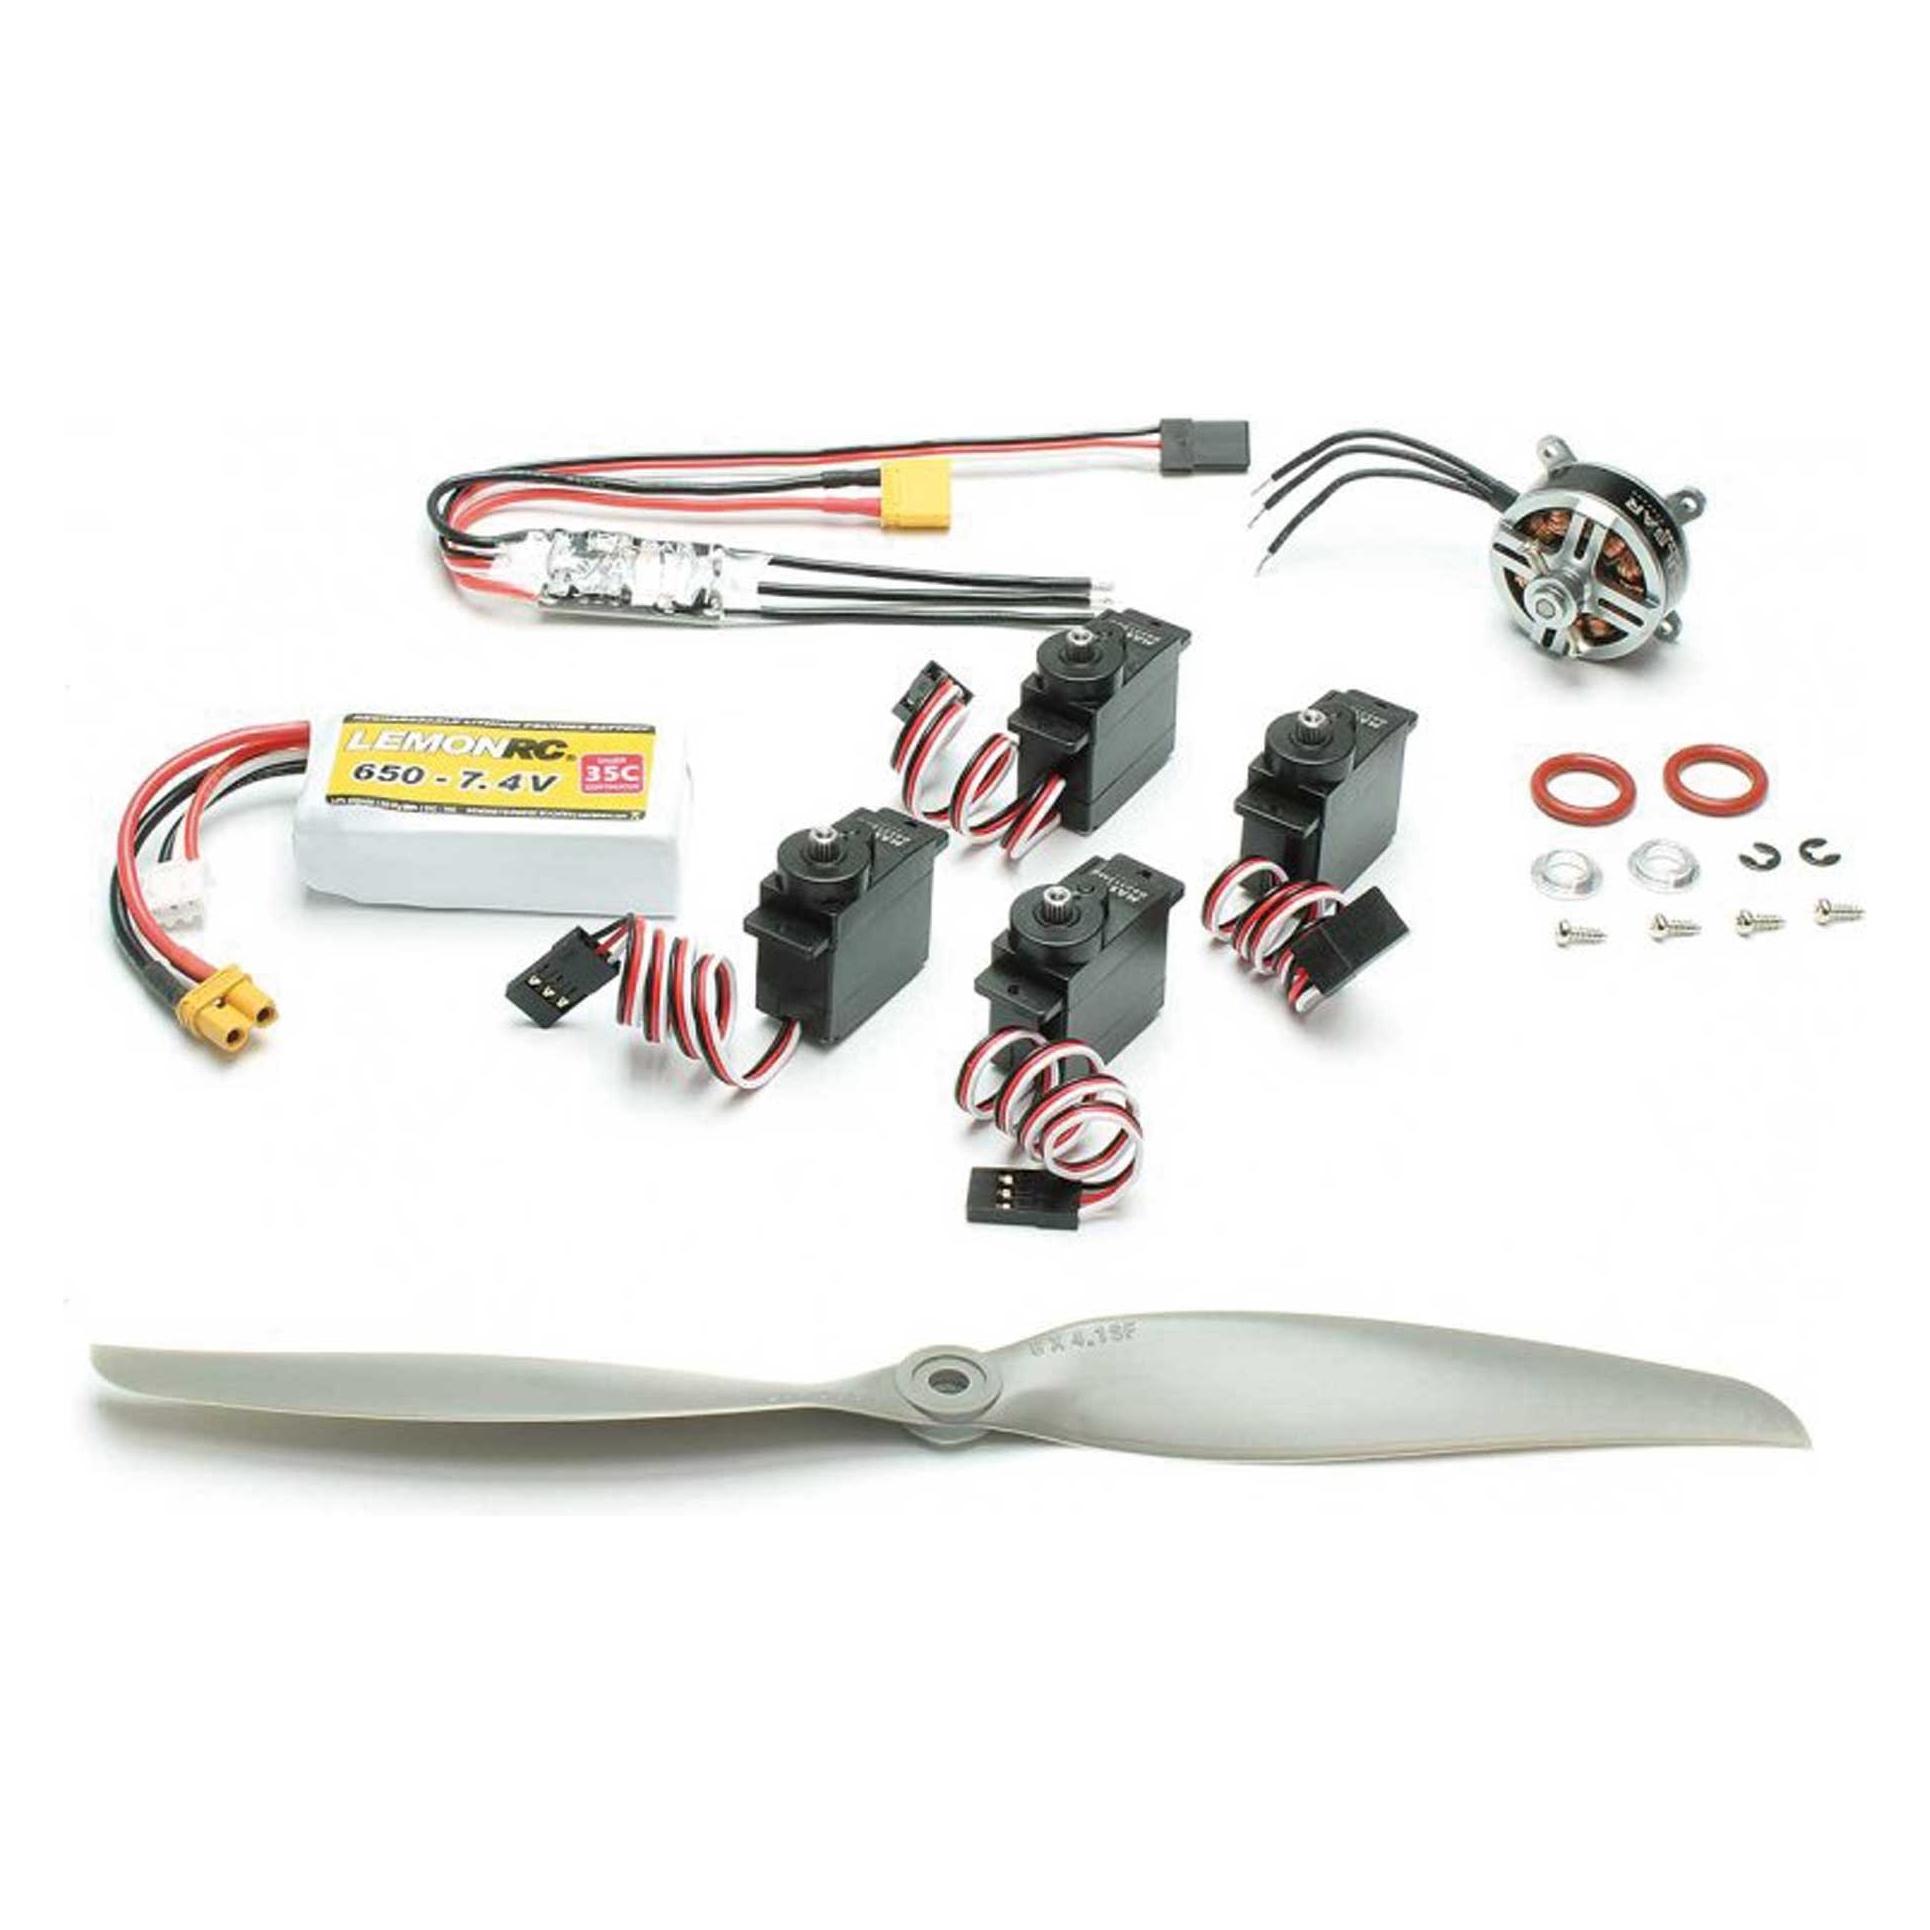
Ähnliche Suchbegriffe für Pichler-Antrieb-Servos-Edge
Top-Angebote
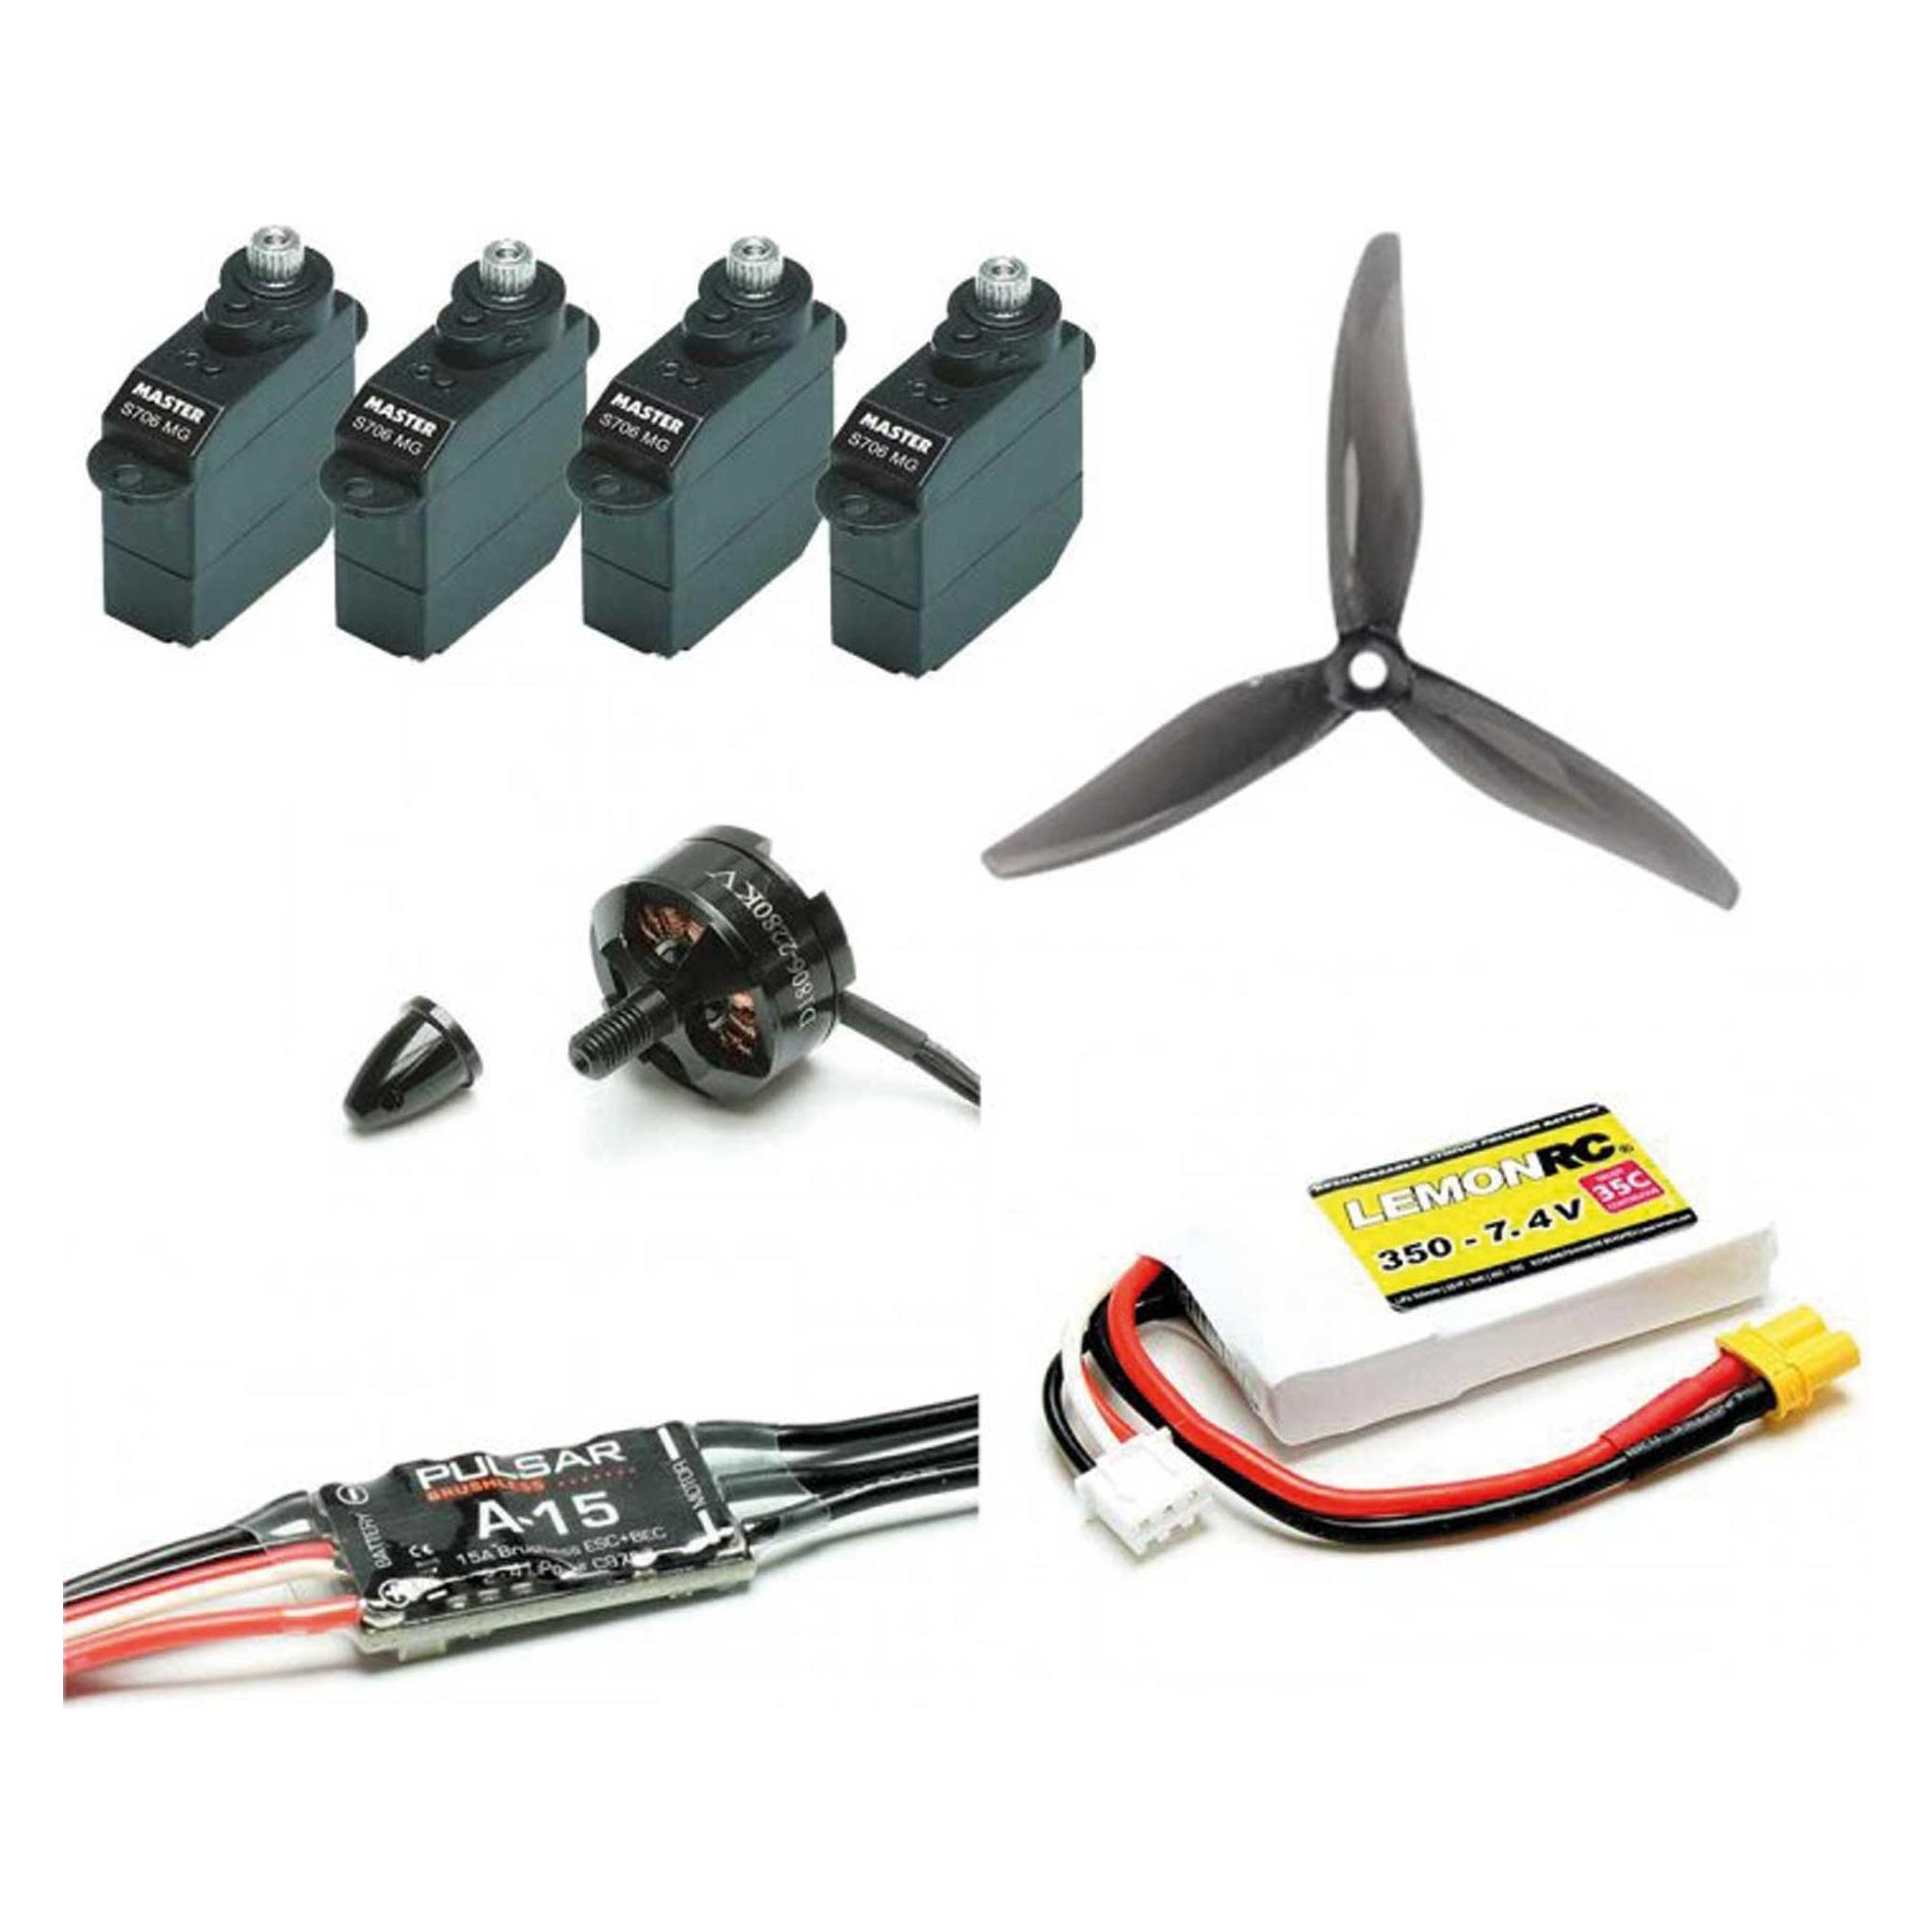
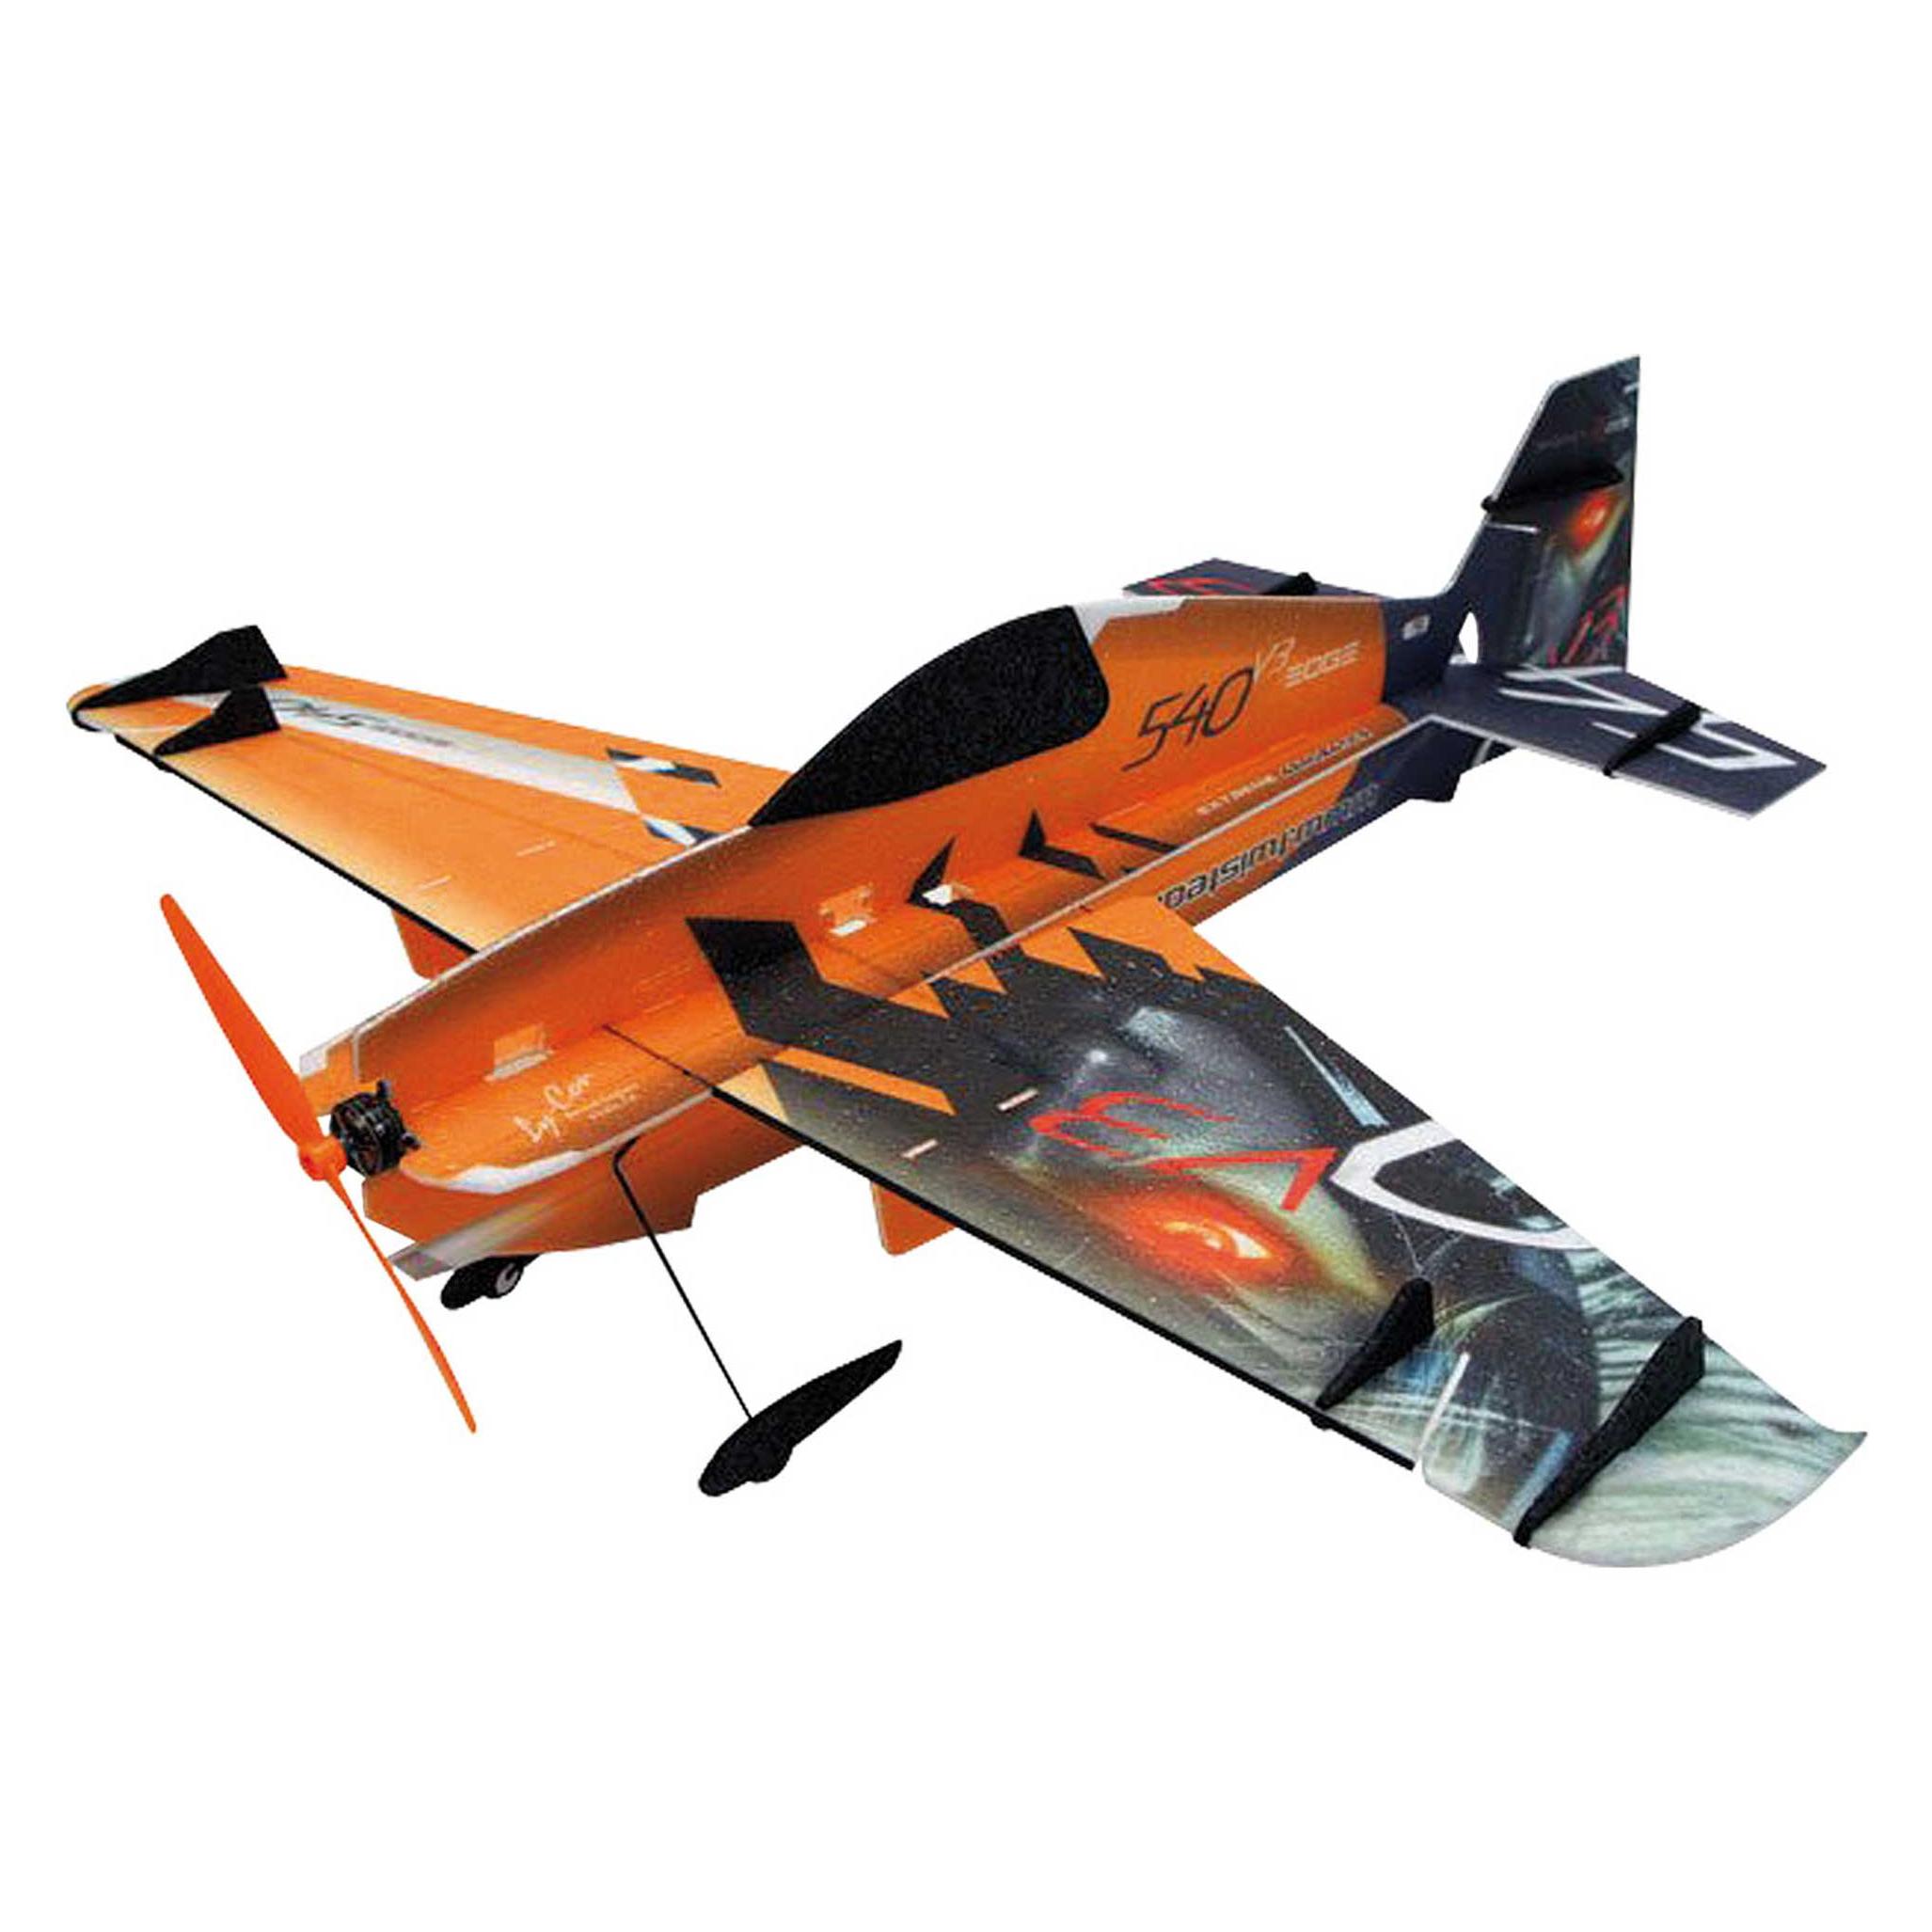
Produkte zum Begriff Pichler-Antrieb-Servos-Edge:
-
Wie viel Strom ziehen meine Servos?
Die Menge an Strom, die Servos ziehen, hängt von verschiedenen Faktoren ab, wie der Größe und dem Typ des Servos, der Belastung, der Betriebsspannung und der Geschwindigkeit. In der Regel liegt der Stromverbrauch von Servos zwischen 100 mA und 1 A. Es ist ratsam, die Spezifikationen des jeweiligen Servos zu überprüfen, um genaue Informationen zum Stromverbrauch zu erhalten. **
-
Was ist der Unterschied zwischen Allrad und 4-Rad-Antrieb?
Der Unterschied zwischen Allrad und 4-Rad-Antrieb liegt in der Art und Weise, wie die Kraft auf die Räder übertragen wird. Bei einem Allradantrieb werden alle vier Räder permanent angetrieben, während bei einem 4-Rad-Antrieb nur in bestimmten Situationen alle vier Räder angetrieben werden, zum Beispiel bei Bedarf oder auf Knopfdruck. Allradantrieb bietet in der Regel eine bessere Traktion und Stabilität auf unterschiedlichen Untergründen, während 4-Rad-Antrieb eher für schwieriges Gelände und Offroad-Fahrten geeignet ist. **
-
Wie kann man Servos mit Arduino entgegengesetzt ansteuern?
Um Servos mit Arduino entgegengesetzt anzusteuern, musst du die PWM-Werte für die Servo-Positionen umkehren. Normalerweise liegt der PWM-Wert für die Mitte des Servos bei 1500. Um das Servo in die entgegengesetzte Richtung zu bewegen, musst du den PWM-Wert auf 1500 minus den gewünschten Abstand zur Mitte setzen. Zum Beispiel, wenn du das Servo um 90 Grad nach links drehen möchtest, musst du den PWM-Wert auf 1500 - 90 = 1410 setzen. **
-
Kann man mit einem Arduino mehrere Servos gleichzeitig ansteuern?
Ja, man kann mit einem Arduino mehrere Servos gleichzeitig ansteuern. Dafür kann man entweder die Servo-Bibliothek des Arduino verwenden oder eine externe Bibliothek wie beispielsweise die "Adafruit PWM Servo Driver Library". Mit diesen Bibliotheken kann man die Servos über die PWM-Pins des Arduino steuern und somit mehrere Servos gleichzeitig ansteuern. **

Wie kann man Servos mit unterschiedlichen Spannungen versorgen und steuern?
Um Servos mit unterschiedlichen Spannungen zu versorgen und zu steuern, können Spannungswandler oder Spannungsregler verwendet werden, um die Spannung auf das erforderliche Niveau anzupassen. Die Servos können dann über einen Mikrocontroller oder einen Servotreiber angesteuert werden, der die Signale für die gewünschten Bewegungen und Positionen sendet. Es ist wichtig sicherzustellen, dass die Servos die erforderliche Stromstärke und Spannung erhalten, um ordnungsgemäß zu funktionieren. **
Warum funktionieren die Servos meines RC Nitro Autos 18 nicht?
Es gibt mehrere mögliche Gründe, warum die Servos nicht funktionieren könnten. Es könnte ein Problem mit der Stromversorgung geben, zum Beispiel eine leere Batterie oder ein defektes Kabel. Es könnte auch sein, dass die Servos selbst defekt sind und ausgetauscht werden müssen. Es ist ratsam, die Verkabelung und die Stromversorgung zu überprüfen und gegebenenfalls die Servos auszutauschen, um das Problem zu lösen. **
Top-Angebote
Produkte zum Begriff Pichler-Antrieb-Servos-Edge:
-
Wie funktioniert Allrad Antrieb?
Wie funktioniert Allrad Antrieb? **
-
Welcher Antrieb ermöglicht bessere Rundenzeiten: Allrad oder Heckantrieb?
Es gibt keine eindeutige Antwort auf diese Frage, da sowohl Allrad- als auch Heckantrieb ihre Vor- und Nachteile haben. Allradantrieb bietet eine bessere Traktion und ermöglicht eine schnellere Beschleunigung aus Kurven heraus, während Heckantrieb eine bessere Gewichtsverteilung und eine präzisere Lenkung bieten kann. Letztendlich hängt es von verschiedenen Faktoren wie dem Fahrzeugtyp, der Streckenbeschaffenheit und den Fahrbedingungen ab, welcher Antrieb bessere Rundenzeiten ermöglicht. **
-
Wie viel Strom ziehen meine Servos?
Die Menge an Strom, die Servos ziehen, hängt von verschiedenen Faktoren ab, wie der Größe und dem Typ des Servos, der Belastung, der Betriebsspannung und der Geschwindigkeit. In der Regel liegt der Stromverbrauch von Servos zwischen 100 mA und 1 A. Es ist ratsam, die Spezifikationen des jeweiligen Servos zu überprüfen, um genaue Informationen zum Stromverbrauch zu erhalten. **
-
Was ist der Unterschied zwischen Allrad und 4-Rad-Antrieb?
Der Unterschied zwischen Allrad und 4-Rad-Antrieb liegt in der Art und Weise, wie die Kraft auf die Räder übertragen wird. Bei einem Allradantrieb werden alle vier Räder permanent angetrieben, während bei einem 4-Rad-Antrieb nur in bestimmten Situationen alle vier Räder angetrieben werden, zum Beispiel bei Bedarf oder auf Knopfdruck. Allradantrieb bietet in der Regel eine bessere Traktion und Stabilität auf unterschiedlichen Untergründen, während 4-Rad-Antrieb eher für schwieriges Gelände und Offroad-Fahrten geeignet ist. **
Ähnliche Suchbegriffe für Pichler-Antrieb-Servos-Edge
-
Wie kann man Servos mit Arduino entgegengesetzt ansteuern?
Um Servos mit Arduino entgegengesetzt anzusteuern, musst du die PWM-Werte für die Servo-Positionen umkehren. Normalerweise liegt der PWM-Wert für die Mitte des Servos bei 1500. Um das Servo in die entgegengesetzte Richtung zu bewegen, musst du den PWM-Wert auf 1500 minus den gewünschten Abstand zur Mitte setzen. Zum Beispiel, wenn du das Servo um 90 Grad nach links drehen möchtest, musst du den PWM-Wert auf 1500 - 90 = 1410 setzen. **
-
Kann man mit einem Arduino mehrere Servos gleichzeitig ansteuern?
Ja, man kann mit einem Arduino mehrere Servos gleichzeitig ansteuern. Dafür kann man entweder die Servo-Bibliothek des Arduino verwenden oder eine externe Bibliothek wie beispielsweise die "Adafruit PWM Servo Driver Library". Mit diesen Bibliotheken kann man die Servos über die PWM-Pins des Arduino steuern und somit mehrere Servos gleichzeitig ansteuern. **
-
Wie kann man Servos mit unterschiedlichen Spannungen versorgen und steuern?
Um Servos mit unterschiedlichen Spannungen zu versorgen und zu steuern, können Spannungswandler oder Spannungsregler verwendet werden, um die Spannung auf das erforderliche Niveau anzupassen. Die Servos können dann über einen Mikrocontroller oder einen Servotreiber angesteuert werden, der die Signale für die gewünschten Bewegungen und Positionen sendet. Es ist wichtig sicherzustellen, dass die Servos die erforderliche Stromstärke und Spannung erhalten, um ordnungsgemäß zu funktionieren. **
-
Warum funktionieren die Servos meines RC Nitro Autos 18 nicht?
Es gibt mehrere mögliche Gründe, warum die Servos nicht funktionieren könnten. Es könnte ein Problem mit der Stromversorgung geben, zum Beispiel eine leere Batterie oder ein defektes Kabel. Es könnte auch sein, dass die Servos selbst defekt sind und ausgetauscht werden müssen. Es ist ratsam, die Verkabelung und die Stromversorgung zu überprüfen und gegebenenfalls die Servos auszutauschen, um das Problem zu lösen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.